手术室建设中最容易被低估的环节,是吊塔和无影灯装上屋顶那一刻对层流系统做了什么。层流送风从天花板高效过滤器出发,以稳定的面风速垂直向下,试图在术野上方维持一个洁净空气的 "活塞"。而无影灯是这个路径上唯一被允许存在的障碍物。它必须存在,因为术野需要照明;但它存在的方式,决定了层流系统的设计洁净度能否在术野位置真正兑现。
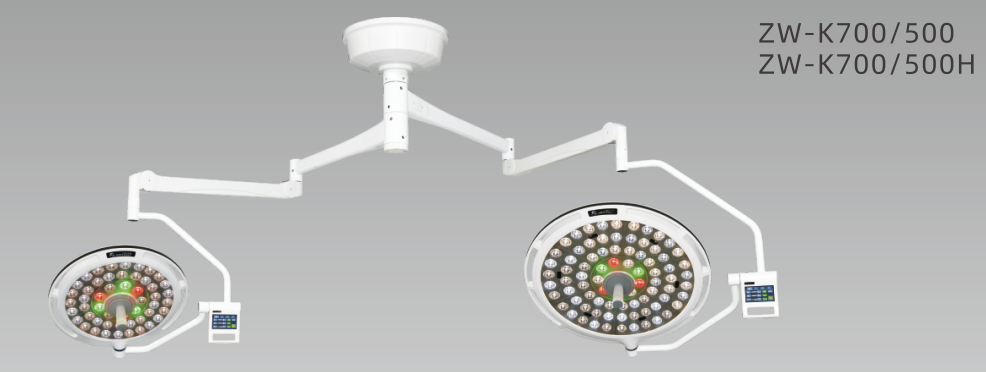
K 系列手术无影灯在安装与层流协同上的核心立场是:灯不是装上去再说,风从设计阶段就要算进去。
安装行为本身,就是层流完整性的一部分
传统无影灯安装有一个隐性代价:天花板上要开孔、要加固、要穿过层流送风面。每一次开孔都是气流密封的薄弱点。已有研究明确指出,既有天井悬架式无影灯的支柱与天花贯通部之间往往只靠装饰盖板遮挡,并未气密处理,天花背后的污染空气存在经间隙渗入手术区的风险。层流系统维持的正压,在开孔处反而成了污染入侵的通道。
K 系列的安装设计从结构上规避这一风险。其模块化悬挂系统支持在不拆卸天花、不改变既有层流结构的前提下完成安装与后续扩展 —— 招标技术规范中对此有明确要求:无影灯采用模块化设计,安装时不需要拆卸天花且不会改变层流结构,即可于旋转体基础上升级附加臂或显示器悬挂系统。这意味着吊臂与天花交界处的层流密封面在安装全程不被破坏,送风静压箱的完整性不受施工行为干扰。对于改造项目或分期建设的数字化手术室而言,这一条直接决定了层流系统是否需要二次调试与再验证。
扰流指数:灯头几何的气流代价
安装完成之后,灯头就固定在了气流的必经之路上。它的几何形态持续参与气流组织的塑造。衡量这一参与程度的工程参数是扰流指数。当前层流手术室招标中,现代无影灯的扰流指数要求普遍落在严格区间内,部分项目根据等级有所放宽。这个数字的含义是:灯头在其下游造成的低速尾流区占参考面积的比例。尾流区越大,垂直层流被 "打散" 的范围越广,微生物携带颗粒偏离主气流路径、向术野沉降的概率随之上升。
一个容易被忽略的细节是安装高度与送风面的距离关系。灯头越贴近送风面,气流绕过灯头后的再附壁距离越短,尾流区对术野的影响越小;但灯头又必须保持在术野上方足够高度以满足照明和操作空间。K 系列的悬臂系统在关节刚性与定位精度上留出了这一调节余量,使安装调试阶段可以根据手术室层流罩的实际标高,将灯头的工作平面与送风面之间的距离优化到气流与照明兼顾的位置。
模块化扩展:层流不因升级而妥协
数字化手术室的设备清单在使用周期内几乎必然发生变化:今天装双灯,明天可能要加显示器臂;今天只有常规照明,明天可能要挂中置摄像。传统做法是每次升级都动一次天花,层流系统跟着遭一次殃。
K 系列的模块化旋转体设计将扩展动作限定在灯体本身。附加臂显示器悬挂系统可以直接在既有旋转体上追加,天花贯穿点不新增、层流密封面不破坏、送风静压箱不打开。对于层流手术室而言,这意味着设备升级不再以牺牲已验证的气流组织为代价。安装与层流协同的终极形态,是让 "以后要加东西" 这件事从一开始就不构成对洁净环境的威胁。
层流手术室的设计逻辑是自上而下的:送风面决定气流初始条件,障碍物决定气流演化路径,术野位置决定最终洁净度。无影灯是这条链路上唯一一个既必须存在、又被要求 "尽量不存在" 的部件。
装灯之前先算风。K 系列手术无影灯,把安装行为、灯头几何与扩展路径统一纳入层流协同的约束框架内 —— 不是为了通过验收参数,而是为了让术野上方那层洁净空气,在灯装好之后仍然成立。
免责声明:本站部份内容系转载,不代表本网站赞同其观点;如涉及内容、版权等问题,请在30日内联系,我们将在第一时间删除内容!
服务热线:0731-85229777 / 售后热线:0731-85229796
地址:湖南省长沙县榔梨街道六角亭路15号1号厂房402

微信公众号
Copyright ©2021湖南兆丰光电科技有限公司版权所有
广告批准文号:视力表灯箱:湘械广审(文)第270210-519572号 LED手术照明灯:湘械广审(文)第270210-519571号 X射线胶片观片灯:湘械广审(文)第270208-519511号 手术无影灯:湘械广审(文)第280104-35095号
